


🐕 $150,000의 위엄인가, 30만원의 열정인가: 4족 보행 로봇의 5가지 반전 실체
1. 서론: 우리 집 거실을 걷는 로봇 개, 더 이상 유튜브 속 이야기가 아니다
유튜브에서 보스턴 다이내믹스(Boston Dynamics)의 'Spot'이 험난한 지형을 극복하거나 음악에 맞춰 춤을 추는 영상을 보신 적이 있나요? 그 경이로운 움직임을 보며 많은 이들이 로봇 공학의 미래를 꿈꾸지만, 수억 원에 달하는 가격표는 그 꿈을 금세 산업 현장의 전유물로 돌려보내곤 합니다.
하지만 최근 오픈 소스 커뮤니티와 DIY 메이커들 사이에서는 이 '억' 소리 나는 간극을 메우려는 움직임이 뜨겁습니다. Stanford Pupper, Spot Micro, OpenCat과 같은 프로젝트 덕분에 이제는 제작자의 열정만 있다면 거실에서도 로봇 개가 걷게 할 수 있는 시대가 되었습니다. 과연 첨단 산업용 로봇과 DIY 로봇 사이에는 어떤 기술적 반전이 숨어 있을까요? 로봇 공학 전문가의 시선으로 그 실체를 파헤쳐 봅니다.
2. 가격의 극단적 격차: '억' 소리 나는 완제품 vs '도전' 가능한 오픈 소스
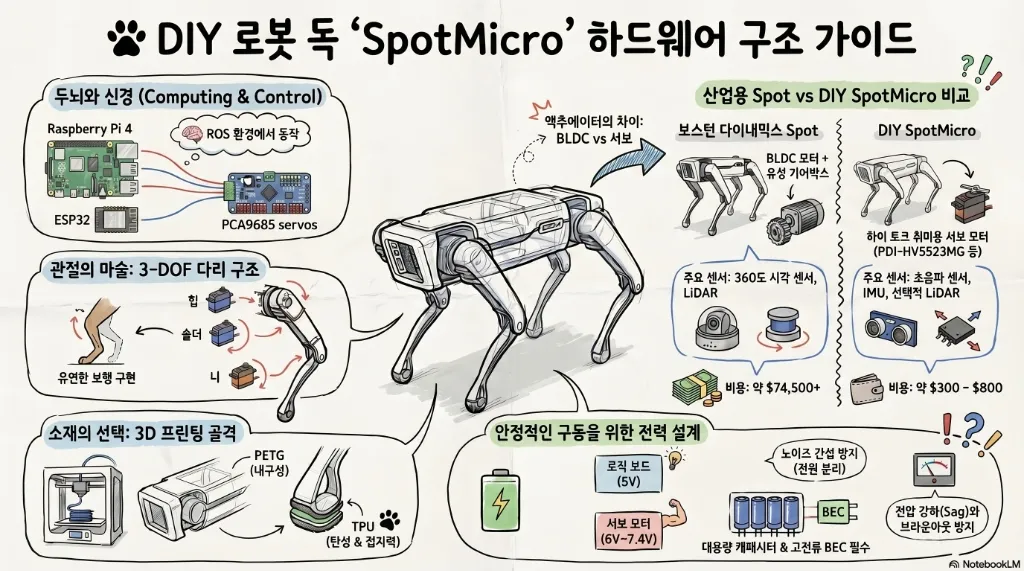
보스턴 다이내믹스의 Spot은 단순한 로봇이 아닌, 강력한 성능을 가진 산업용 플랫폼입니다. 반면 DIY 프로젝트는 기술의 민주화를 통해 STEM 교육과 연구에 최적화된 대안을 제시합니다.
| 구분 | 보스턴 다이내믹스 Spot | DIY 프로젝트 (Stanford Pupper / Spot Micro 등) |
|---|---|---|
| 가격대 | $74,500 ~ $150,000+ | $200 ~ $2,000 |
| 페이로드 | 14 kg (30 lbs) | 약 1~2 kg 내외 (부품별 상이) |
| 주요 특징 | 산업용 내구성, LiDAR 기반 자율 주행 | 3D 프린팅 프레임, 오픈 소스 기반 (ROS / Python / C++) |
| 최적 용도 | 유틸리티 점검, 공장 자동화, 공공 안전 | STEM 교육, 알고리즘 연구, 취미 메이커 |
[!NOTE] "DIY의 진정한 가치는 엔지니어링의 도전 그 자체에 있습니다. 이 프로젝트는 STEM 학생들과 주말 취미 메이커 모두에게 창의적인 놀이터가 되어줍니다." — DIY Pet Tech Source
3. 로봇의 영혼은 '수학'에 있다: 역운동학(Inverse Kinematics)의 마법
4족 보행 로봇이 발끝을 정확한 좌표 $(x, y, z)$에 딛기 위해 각 관절의 각도 $(\theta)$를 계산하는 과정을 역운동학(Inverse Kinematics, IK)이라고 합니다. 전문 연구자들은 MATLAB을 활용해 '분석적 해(Analytical Solution)'를 도출하는데, 이는 수치 해석 방식보다 실시간 계산에 유리하며, 관절이 물리적 한계에 부딪혀 고정되거나 제어 불능 상태에 빠지는 '싱귤러리티(Singularity, 특이점)' 현상을 회피하는 데 필수적입니다. 수치 해석 방식은 이 싱귤러리티 근처에서 다리가 비정상적으로 떨리거나 잠기는 문제를 일으키기 때문입니다.
메이커들은 이러한 수학적 결과물을 Python이나 C++ 기반의 '매스 커널'로 변환하여 ROS(Robot Operating System) 환경에서 실행합니다. 예를 들어, 다리 길이가 L1,L2인 2관절 구조에서 관절 각도 θ2를 구하는 기본 식은 다음과 같습니다.
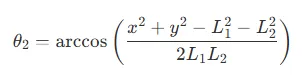
여기서 제작자는 '8단계 안정 보행(8-phase gait)'과 '트로트 보행(Trot gait)' 중 하나를 선택해야 합니다.
8단계 보행: 몸의 무게 중심을 이동시키며 한 발씩 떼기에 안정적이지만 속도가 느립니다.
트로트 보행: 대각선 두 다리가 동시에 움직여 빠르지만 정교한 중심 제어가 필요합니다.
4. 전력의 복병: '브라운아웃(Brownout)'이 로봇을 멈추게 한다
로봇의 알고리즘이 완벽해도 전력 시스템이 부실하면 무용지물입니다. 12개의 서보 모터가 동시에 가동될 때 전압이 급격히 떨어지는 브라운아웃(Brownout) 현상이 발생하기 때문입니다. 수신기에 공급되는 전압이 4V 미만으로 떨어지면 시스템은 즉시 리셋됩니다.
전문 제작자들이 제안하는 해결책은 다음과 같습니다.
평활 커패시터 추가: 전원 입력부에 약 100*μF이상의 고용량 커패시터를 연결하여 급격한 전류 소모 시 발생하는 전압 딥(Dip) 현상을 방지합니다.
고성능 BEC 사용: 배터리 전압을 제어 장치에 안정적으로 공급하기 위해 전용 전압 레귤레이터(BEC)를 사용하며, 필요한 경우 병렬로 구성하여 전류 용량을 확보합니다.
기계적 마찰 제거: 관절의 마찰을 줄여 모터의 부하와 소모 전류를 근본적으로 낮춥니다.
5. 3D 프린팅: '출력' 버튼 뒤에 숨겨진 메이커의 눈물
입문자들은 3D 프린팅을 '자판기'처럼 생각하지만, 실상은 고통스러운 시행착오의 연속입니다. 메이커 MZandtheRaspberryPi는 전자부품 플레이트 하나를 맞추기 위해 6번의 재출력을 반복했습니다. 특히 습기를 머금어 뚝뚝 끊어지는 '노란색 필라멘트의 저주'나, 주문한 서보 모터가 사양과 달라 알리익스프레스(AliExpress)의 챗봇 'Eva'와 끝없는 분쟁(Dispute)을 벌이는 '트라우마'급 경험은 DIY의 현실을 가감 없이 보여줍니다.
또한, 소재 선택은 로봇의 생존과 직결됩니다.
PLA 기피: 흔히 쓰이는 PLA는 충격에 매우 취약합니다. 실제 반려견이 로봇을 건드리거나 부딪힐 경우, PLA는 날카로운 파편으로 산산조각(Shatter) 나기 때문에 위험합니다.
PETG 및 TPU 권장: 내충격성이 강한 PETG가 표준이며, 발바닥에는 접지력 확보와 소음 방지를 위해 유연한 TPU를 사용해야 합니다.
조립 팁: 진동으로 인해 나사가 풀리는 것을 방지하기 위해, 너트를 미리 본드(CA Glue)로 하우징에 고정하는 센스가 필요합니다.
6. 완벽한 걸음걸이를 위한 끝없는 여정: 캘리브레이션(Calibration)
하드웨어가 완성되어도 로봇은 바로 걷지 못합니다. 보스턴 다이내믹스의 Spot조차도 가동 시간 기준 30일(Operational Time)마다 'SpotCheck'라는 정밀 점검을 수행해야 합니다. 만약 이 기간을 넘기면 로봇은 '결함(Fault)' 상태를 표시하며, 보정을 완료하기 전까지는 이 에러가 해제되지 않습니다.
DIY 로봇은 이 과정이 더 처절합니다. 서보 모터의 오프셋 값이 단 몇 도만 어긋나도 로봇은 정상적으로 서 있지 못하고 '벌레처럼 웅크린(scrunched like a bug)' 우스꽝스러운 자세를 취하게 됩니다. 분도기와 캘리브레이션 시트를 들고 수십 번 영점을 잡는 이 과정이야말로 기계에 생명력을 불어넣는 가장 정교한 단계입니다.
7. 결론: 기계와 나누는 유대감, 당신의 선택은?
수억 원의 Spot은 압도적인 신뢰성을 보장하는 완벽한 '산업용 도구'입니다. 반면 DIY 로봇은 끊임없는 부품 파손, 전압 강하, 그리고 배송 사고와의 전쟁을 치러야 하는 '고행의 길'입니다.
하지만 직접 코드를 짜고, 부러진 다리를 다시 출력하며 완성한 로봇이 거실 바닥에서 첫발을 내디딜 때의 감동은 완제품 구매자가 결코 느낄 수 없는 지적 성취감과 유대감을 선사합니다. 수천만 원을 들여 완벽한 파트너를 사실 건가요, 아니면 수백 번의 실패를 딛고 내 손으로 직접 생명을 불어넣으실 건가요? 로봇 공학의 미래는 이미 여러분의 손끝에서 시작되고 있습니다.
1강 - SpotMicro 프로젝트 소개와 목차 소개
2강 - 구매 링크를 포함한 준비물 설명
3강 - 3D 프린팅 파츠 소개
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.