


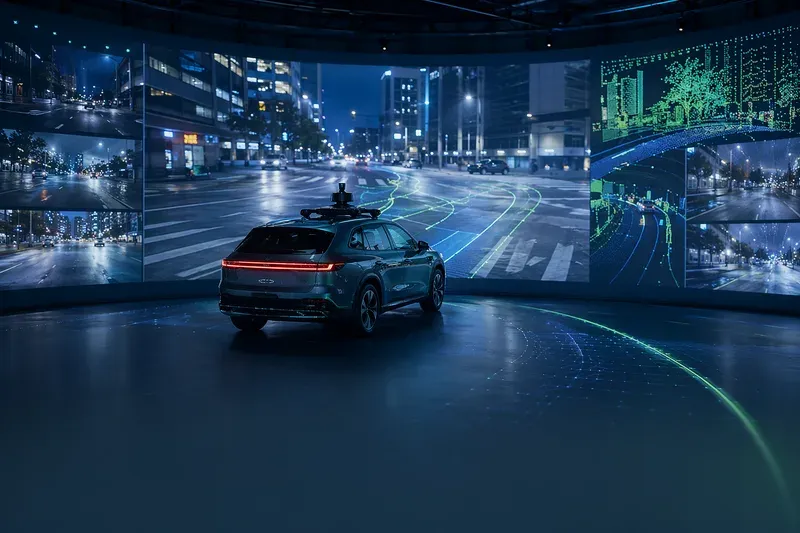
자율주행 개발에서 어려운 것은 단순히 주행 데이터를 많이 모으는 일이 아닙니다. 더 까다로운 문제는 드문 위험 상황을 안전하게 반복하고, 자율주행 정책의 선택이 다음 장면에 어떤 영향을 주는지 확인하는 일입니다.
NVIDIA OmniDreams는 이 문제를 겨냥한 생성형 월드 모델입니다. 실시간 자율주행 시뮬레이션을 위해 다중 카메라 기반의 사실적인 주행 영상을 생성합니다.1 핵심은 “그럴듯한 영상” 자체가 아니라, 정책의 행동이 다음 관측으로 이어지는 폐쇄 루프 시뮬레이션에 있습니다.
OmniDreams를 이해하는 핵심: 폐쇄 루프 영상 생성
일반적인 녹화 영상 재생은 차량의 판단과 무관하게 장면이 흘러갑니다. 반면 폐쇄 루프에서는 자율주행 정책이 조향, 감속, 차선 변경 같은 결정을 내리면 그 결과가 다음 상황에 반영됩니다. 테스트 대상이 환경에 영향을 주고, 환경이 다시 테스트 대상의 입력이 되는 구조입니다.
OmniDreams는 하나의 실제 RGB 프레임을 장면 외형의 기준으로 사용합니다. 여기에 초기 텍스트 프롬프트, 프레임별 HD 맵 이미지, 궤적 포즈를 입력으로 받아 다음 비디오 청크를 생성합니다.1
생성은 한 번으로 끝나지 않습니다. OmniDreams는 다음 비디오 청크를 자기회귀적으로 만들고, 생성된 청크를 다시 다음 단계의 입력으로 되먹임합니다.1 이 구조 덕분에 장면은 시간에 따라 이어지고, 차량의 움직임 변화도 이후 관측에 반영될 수 있습니다.
왜 자율주행 검증에 중요한가
자율주행에서 가장 위험한 조건은 자주 나타나지 않는 경우가 많습니다. 악천후, 복잡한 교차로, 예측하기 어려운 주변 차량이나 보행자 움직임처럼 실제 도로에서 충분히 반복하기 어려운 상황일수록 검증 비용이 커집니다.
OmniDreams 같은 월드 모델의 가치는 이 지점에 있습니다. 실제 도로 주행을 대체한다기보다, 자율주행 정책을 더 다양한 조건에 노출시키고 실패 가능성을 탐색하는 테스트 환경을 넓히는 역할에 가깝습니다. NVIDIA의 자율주행 시뮬레이션 접근도 실제 주행만으로는 충분히 확보하기 어려운 검증 범위를 시뮬레이션으로 보완하는 방향과 맞닿아 있습니다.2
따라서 OmniDreams를 “데이터 수집 비용을 줄이는 영상 생성기”로만 보면 핵심을 놓치기 쉽습니다. 더 중요한 질문은 생성된 환경이 정책 실패를 얼마나 잘 드러내고, 같은 조건을 얼마나 반복 가능하게 만들 수 있느냐입니다.
개발자가 확인해야 할 현실적인 지점
OmniDreams의 코드는 GitHub의 nv-tlabs/omni-dreams 저장소에 공개되어 있고, 모델은 Hugging Face에서 제공됩니다.13 다만 인터랙티브 추론과 라이브 주행 데모는 companion 프로젝트인 FlashDreams로 분리되어 있습니다.1 즉 저장소를 볼 때는 학습·후처리 샘플과 데모 실행 경로를 구분해서 확인해야 합니다.
직접 파인튜닝을 시도하려면 하드웨어 요구사항도 고려해야 합니다. OmniDreams 저장소에는 Cosmos2 SV-HDMap 월드 모델을 파인튜닝하기 위한 post-training 샘플이 포함되어 있으며, student-init, bidirectional teacher, self-forcing distillation 실험을 지원합니다.1 최소 지원 환경은 단일 8-GPU Ampere 또는 Hopper 노드이고, 디스크는 최소 150GB의 여유 공간이 필요하며 200GB 이상이 권장됩니다.1
즉 연구나 프로토타이핑 관점에서는 공개 코드와 모델이 의미 있지만, 실무 적용을 위해서는 연산 자원, 데이터 구성, 평가 체계까지 함께 준비해야 합니다.
결론: 영상 품질보다 중요한 것은 실패 재현성
OmniDreams의 의미는 “멋진 주행 영상을 만드는 모델”에 머물지 않습니다. 더 중요한 가치는 자율주행 정책을 폐쇄 루프 환경에서 더 다양한 상황에 노출시키고, 잠재적 실패를 반복적으로 관찰할 수 있게 하는 데 있습니다.
물론 생성 영상은 실제 세계의 정답이 아닙니다. 긴 고해상도 영상에서는 시간적 불일치, 물체 움직임의 불안정성, 비현실적 상호작용 같은 한계가 문제가 될 수 있습니다.3 따라서 OmniDreams 결과는 실제 주행 평가나 다른 시뮬레이션 검증과 함께 해석해야 합니다.
앞으로 OmniDreams를 볼 때의 판단 기준은 단순한 영상 품질이 아닙니다. 폐쇄 루프에서 정책 실패를 얼마나 잘 드러내는지, 그 실패를 얼마나 반복 가능하게 재현하는지, 그리고 실제 검증 파이프라인에 얼마나 실용적으로 연결되는지가 핵심입니다.
1GitHub - nv-tlabs/omni-dreams: NVIDIA OmniDreams
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.