


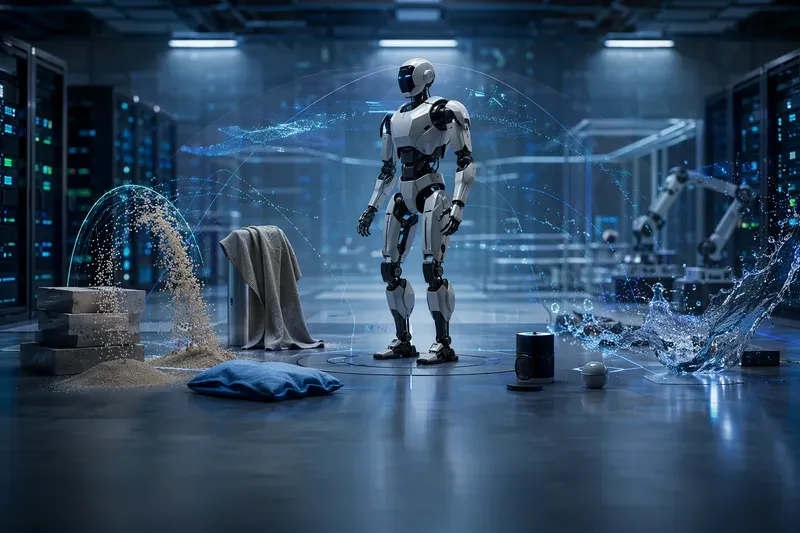
로봇 AI에서 시뮬레이션은 흔히 “학습 데이터를 만드는 도구”로 이해됩니다. 하지만 Genesis AI가 2026년 5월 27일 공개한 Genesis World 1.0의 핵심 가치는 조금 다릅니다. 이 플랫폼이 겨냥하는 더 큰 병목은 훈련보다 평가입니다.1
로봇 정책이 실제 환경에서 잘 작동하는지 확인하려면 시간, 공간, 장비, 인력이 모두 필요합니다. 그래서 좋은 모델을 만드는 것만큼이나 중요한 질문은 이것입니다. 새 정책을 얼마나 빠르고 반복 가능하게 검증할 수 있는가?
Genesis World 1.0은 무엇인가
Genesis World는 물리 AI 개발을 위한 시뮬레이션 플랫폼입니다. 2024년 12월 학술 프로젝트 ‘Genesis’로 시작했으며, 현재는 Genesis AI가 공식 지원합니다.2
Genesis World 1.0은 크게 네 구성 요소로 볼 수 있습니다.
Pythonic 시뮬레이션 인터페이스
통합 물리 엔진
렌더러 Nyx
컴파일러 Quadrants2
시뮬레이션 인터페이스는 URDF, MJCF, OBJ, GLB, USD 같은 로봇·3D 자산 포맷을 읽을 수 있고, 엔티티 접근자, 컨트롤러, 센서, 병렬 환경, 이기종 환경, 내장 GUI를 제공합니다.2 연구자와 개발자는 익숙한 Python API로 장면과 실험을 구성하고, 이를 다양한 실행 환경으로 확장할 수 있습니다.
중요한 변화는 “평가 속도”다
로봇 개발에서 실제 롤아웃은 비쌉니다. 로봇 수가 제한되고, 실험 공간과 운영 인력이 필요하며, 장비 마모와 안전 문제도 고려해야 합니다. 이 때문에 정책 하나를 평가하는 데 드는 시간이 개발 주기를 직접 제한합니다.
Genesis AI는 실제 로봇 기준으로 200시간을 넘길 수 있는 평가를 Genesis World 1.0에서는 0.5시간 미만에 실행할 수 있다고 설명합니다.1 이 수치의 의미는 단순히 “빠르다”가 아닙니다. 평가가 물리적 시간의 제약에서 벗어나 컴퓨팅 처리량의 문제로 바뀐다는 뜻입니다.
그렇게 되면 개발 방식도 달라집니다. 새 정책, 데이터 조합, 하이퍼파라미터, 실패 조건을 더 자주 비교할 수 있습니다. 로봇을 오래 점유하지 않고도 후보를 좁히고, 실제 실험은 더 중요한 검증 단계에 집중할 수 있습니다.
빠른 시뮬레이션만으로는 충분하지 않다
시뮬레이션 평가가 실용적이려면 빠른 것만으로는 부족합니다. 실제 로봇 결과와 충분히 맞아야 합니다. Genesis AI는 Genesis World 1.0의 시뮬레이션 평가와 실제 로봇 롤아웃 사이에서 Pearson 상관계수 0.8996을 달성했다고 밝혔습니다.3
이 지표는 Genesis World 1.0을 단순한 가상 테스트베드가 아니라, 의사결정에 활용할 수 있는 평가 인프라로 보게 만드는 핵심 근거입니다. 물론 실제 배포를 완전히 대체한다는 뜻은 아닙니다. 더 현실적인 해석은, 실제 로봇 실험 전에 많은 후보를 빠르게 걸러내고 우선순위를 정하는 데 쓸 수 있다는 것입니다.
기술적으로는 “통합”이 핵심이다
Genesis World 1.0의 기술적 특징은 여러 요소를 하나의 흐름 안에 묶는 데 있습니다. 물리 엔진은 Rigid, FEM, MPM, Particle, uipc, 명시적 커플러, SAP를 하나의 장면과 상태에서 통합합니다.2
이 점은 로봇 조작에서 중요합니다. 실제 환경에는 딱딱한 물체만 있는 것이 아닙니다. 천, 변형체, 입자성 물질, 다양한 접촉 상황이 함께 등장합니다. 이런 요소를 따로따로 다루면 복잡한 작업을 평가하기 어렵습니다. Genesis World는 여러 물리 표현을 하나의 시뮬레이션 안에서 다루는 방향을 취합니다.
렌더링과 실행 환경도 함께 고려됩니다. Nyx는 로봇 카메라를 위한 사실적 렌더링을 맡고, Quadrants는 Python 커널을 CUDA, ROCm, Metal, Vulkan, x86, ARM64 등으로 낮춰 실행합니다.2 즉 사용자는 Python 중심으로 개발하되, 실행은 단일 노트북 커널부터 데이터센터급 GPU까지 확장할 수 있습니다.2
실무적으로 무엇을 배울 수 있나
Genesis World 1.0이 보여주는 메시지는 명확합니다. 로봇 AI의 경쟁력은 더 큰 모델이나 더 많은 데이터만으로 결정되지 않습니다. 빠르고 반복 가능하며 실제 결과와 연결되는 평가 인프라가 개발 속도를 바꿉니다.
로봇 정책을 개발하는 팀이라면 다음 기준으로 시뮬레이션 환경을 봐야 합니다.
실제 실험 대비 평가 시간을 얼마나 줄이는가
시뮬레이션 결과가 실제 롤아웃과 얼마나 잘 연결되는가
다양한 물리 현상을 하나의 장면에서 다룰 수 있는가
연구용 코드가 실제 대규모 실행 환경으로 확장되는가
반복 평가와 비교 실험을 쉽게 구성할 수 있는가
Genesis World 1.0의 의미는 “로봇을 가상 세계에서 훈련한다”에만 있지 않습니다. 더 중요한 지점은 로봇 AI 개발에서 가장 느리고 비싼 단계인 평가를 소프트웨어 인프라의 문제로 재정의했다는 데 있습니다.
1The Role of Simulation in Scalable Robotics, Genesis World 1.0, and the Path Forward
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.