


AI 드론은 무엇이 다른가
일반 드론은 조종자의 명령을 받아 움직인다. 조종자가 스틱을 밀면 앞으로 가고, 버튼을 누르면 사진을 찍는다. 여기에 인공지능이 들어가면 드론은 단순히 움직이는 기계에서 "보고 해석하는 기계"에 가까워진다.
AI 드론이라고 해서 사람이 아무것도 하지 않아도 완벽히 판단하는 것은 아니다. 핵심은 카메라와 센서로 들어온 정보를 소프트웨어가 분석해 조종자를 돕는 것이다. 사람, 차량, 건물, 도로, 장애물, 농작물의 이상 징후, 시설물 균열 같은 대상을 찾아내고, 그 결과를 비행이나 촬영 명령과 연결한다.
이 변화는 드론의 쓰임을 크게 넓힌다. 예전에는 조종자가 화면을 보며 "저기에 사람이 있다", "저 부분이 고장 난 것 같다"고 판단해야 했다. 이제는 드론이 먼저 의심 지점을 표시하고, 따라갈 대상을 고정하며, 필요한 장면을 자동으로 촬영하는 방향으로 발전하고 있다. AI 기반 UAV 연구에서도 자율비행, 객체 인식과 추적, 정밀농업, 재난 대응, 감시, 환경 모니터링, 지도 제작과 점검이 주요 활용 분야로 제시된다.1
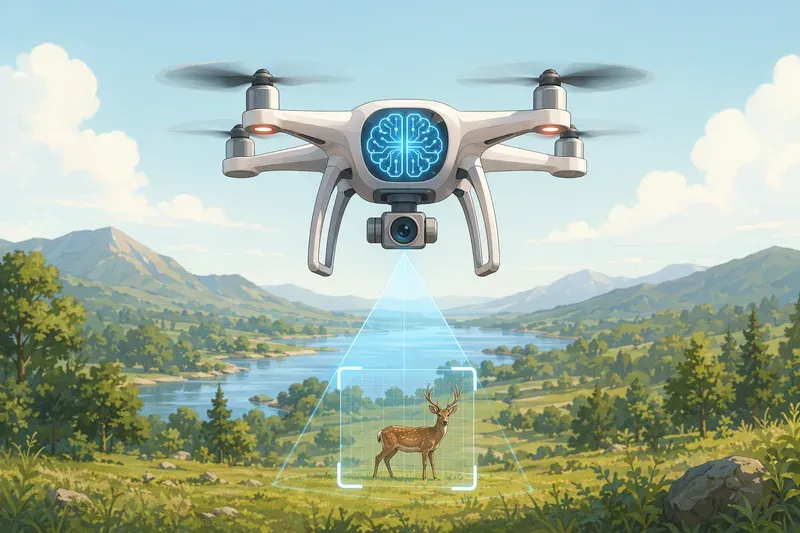 AI 생성 이미지
영상에서 '무엇이 어디에 있는지' 알아내는 과정
드론의 AI 인식은 대부분 카메라 영상에서 시작된다. 카메라는 세상을 픽셀의 배열로 기록한다. 사람에게는 한눈에 보이는 장면도 컴퓨터에게는 밝기와 색상 값의 모음일 뿐이다. 컴퓨터 비전은 이 픽셀 속에서 의미 있는 대상을 찾는 기술이다.
기본 흐름은 다음과 같다.
카메라가 영상을 촬영한다.
온보드 컴퓨터가 영상을 받아 처리한다.
딥러닝 모델이 사람, 차량, 건물, 장애물 같은 대상을 탐지한다.
대상의 종류와 위치를 계산한다.
결과를 비행 컨트롤러, 촬영 기능, 지도 제작 소프트웨어와 연결한다.
여기서 온보드 컴퓨터는 드론 안에 실린 작은 컴퓨터를 말한다. 모든 영상을 지상으로 보내 분석하면 지연이 커질 수 있다. 그래서 빠른 판단이 필요한 추적, 장애물 회피, 자동 촬영은 드론 내부에서 바로 처리하는 경우가 많다.
딥러닝 모델은 영상 속 대상에 사각형 박스를 그려 "사람 92%", "차량 87%"처럼 추정한다. 이때 숫자는 확신도에 가깝다. AI는 사람처럼 장면의 의미를 완전히 이해하는 것이 아니라, 학습한 데이터와 현재 영상이 얼마나 비슷한지를 계산한다. 그래서 비슷한 모양의 물체를 잘못 인식할 수도 있고, 역광이나 안개, 빠른 움직임에서는 대상을 놓칠 수도 있다.
AI 인식에는 몇 가지 단계가 있다. 탐지는 대상이 어디 있는지 찾는 일이다. 분류는 그것이 사람인지 차량인지 구분하는 일이다. 추적은 같은 대상이 다음 프레임에서도 어디로 움직였는지 이어 보는 일이다. 분할은 사람이나 건물의 윤곽을 픽셀 단위로 더 정밀하게 나누는 일이다. 산업 현장에서는 이 결과가 단순한 화면 표시를 넘어 보고서, 지도, 알림, 자동 비행 경로로 이어진다.
피사체를 따라가는 원리
AI 추적 기능은 드론 촬영에서 가장 쉽게 체감할 수 있는 인공지능 기능이다. 사용자가 화면에서 사람이나 차량을 선택하면 드론은 그 대상을 계속 화면 안에 두려고 한다. 겉으로 보기에는 드론이 알아서 따라오는 것처럼 보이지만, 내부에서는 매우 단순하고 빠른 계산이 반복된다.
먼저 드론은 영상 속 피사체의 중심점을 찾는다. 그리고 그 중심점이 카메라 화면의 중심에서 얼마나 벗어났는지 계산한다. 사람이 화면 오른쪽에 있으면 오른쪽으로 오차가 생긴다. 사람이 화면 아래쪽에 있으면 아래쪽으로 오차가 생긴다. 드론은 이 오차를 줄이는 방향으로 움직인다.
예를 들어 사람이 화면 오른쪽으로 치우치면 드론은 기체의 방향을 오른쪽으로 돌리거나 좌우 이동을 한다. 사람이 화면에서 너무 작아지면 멀어진 것으로 판단해 앞으로 이동할 수 있다. 사람이 화면 위쪽으로 올라가면 짐벌 각도나 고도를 조정할 수 있다. 이렇게 화면 중심과 피사체 중심의 차이를 줄이는 과정이 추적의 기본이다.
연구용 Follow-Me UAV 시스템에서도 카메라 영상에서 얼굴이나 물체를 추적하고, 대상 중심과 화면 중심의 차이를 계산한 뒤, PID 제어를 이용해 속도와 이동 방향을 조정하는 구조가 설명된다.2 PID 제어는 앞에서 다룬 자세 제어와 같은 원리다. 현재 오차가 크면 더 강하게 반응하고, 오차가 줄어들면 속도를 낮춘다. 그래서 피사체에 가까워질수록 드론은 급하게 달려들지 않고 천천히 감속해야 한다.
이 명령은 온보드 컴퓨터에서 비행 컨트롤러로 전달된다. 비행 컨트롤러는 다시 모터 출력으로 바꾼다. 즉 AI가 직접 프로펠러를 돌리는 것이 아니다. AI는 "오른쪽으로 조금 이동하라", "속도를 줄이라", "대상을 계속 중앙에 두라"는 목표를 만들고, 실제 안정화는 비행 컨트롤러가 맡는다.
추적과 장애물 회피는 동시에 작동해야 한다. 피사체를 따라가려는 경로에 나무나 전봇대가 있다면, 드론은 따라가기보다 피해야 한다. 이때 LiDAR, 깊이 센서, 초음파 센서, 스테레오 카메라 같은 장치가 주변 장애물을 감지한다. 하지만 모든 장애물을 완벽히 보는 것은 아니다. 가는 전선, 유리창, 나뭇가지, 어두운 물체는 여전히 어렵다.
손을 덜 쓰게 만드는 자동 촬영
소비자용 드론과 플라잉 카메라에서는 AI 추적이 자동 촬영 기능으로 연결된다. Follow-Me, Auto Follow, CoPilot 같은 이름은 제조사마다 다르지만 목표는 비슷하다. 조종자가 계속 스틱을 움직이지 않아도 피사체를 화면 안에 유지하고, 걷거나 달리거나 자전거를 타는 장면을 자연스럽게 촬영하도록 돕는 것이다.
일부 제품은 "모드를 선택하면 프레임 안에 계속 고정된다"는 방식의 Auto Follow 기능을 강조한다. 또 AI 추적과 실시간 비행 제어를 결합한 CoPilot 모드, 예측 알고리즘과 센서 융합을 이용한 정밀 추적 기능을 내세우기도 한다.3 여기서 예측 알고리즘은 피사체가 다음 순간 어디로 움직일지 미리 추정하는 기술이다. 사람이 갑자기 방향을 바꾸더라도 이전 움직임, 속도, 화면 위치를 바탕으로 다음 위치를 계산한다.
이 기능은 여행 영상, 브이로그, 액션 스포츠, 야외 활동에서 유용하다. 혼자 산길을 걷거나 자전거를 탈 때 누군가가 카메라를 들고 따라오지 않아도 된다. 드론이 일정 거리에서 따라오며 장면을 만든다. 자동 오빗, 리빌, 줌 아웃, 탑다운 같은 비행 모드와 결합하면 초보자도 안정적인 항공 영상을 얻을 수 있다.
하지만 자동 촬영은 조종자를 없애는 기능이 아니다. 조종자는 여전히 장소를 고르고, 비행 가능 여부를 판단하며, 장애물과 사람을 확인해야 한다. 자동 추적을 켜기 전에 더 중요한 질문은 "이 장면을 찍을 수 있는가"가 아니라 "이 장소에서 자동으로 움직여도 안전한가"이다.
산업 현장으로 확장되는 AI 드론
AI 드론의 가치는 촬영 편의성에만 있지 않다. 산업에서는 사람이 영상을 계속 보지 않아도 중요한 신호를 먼저 찾아 주는 능력이 더 중요하다.
농업에서는 드론이 작물의 색, 밀도, 온도, 생육 차이를 분석한다. AI는 넓은 농지에서 병해충 의심 구역이나 수분 스트레스가 있는 구역을 표시할 수 있다. 농부는 전체 밭을 감으로 확인하는 대신, 우선 확인해야 할 지점을 좁힐 수 있다.
재난 대응에서는 사람, 차량, 연기, 불길, 침수 구역을 빠르게 찾는 데 쓰인다. 열화상 카메라와 AI 분석을 결합하면 야간이나 시야가 제한된 환경에서도 의심 지점을 찾는 데 도움이 된다. 다만 AI가 표시한 지점이 곧 구조 대상이라는 뜻은 아니다. 구조대의 현장 확인이 반드시 필요하다.
시설 점검에서는 균열, 부식, 누수 흔적, 태양광 패널의 이상 발열, 송전 설비의 손상 징후를 찾는다. AI가 과거 점검 데이터와 새 영상을 비교하면 변화가 생긴 부분을 더 빠르게 찾을 수 있다. 지도 제작과 측량에서는 차량, 도로, 건물, 식생, 토지 경계를 자동으로 분류해 데이터 처리 시간을 줄인다.
보안과 감시 분야에서도 AI 드론은 사람이나 차량의 이동, 침입 의심 상황, 군중 흐름을 분석할 수 있다. 환경 모니터링에서는 야생동물 개체 수, 해안 쓰레기, 산림 훼손, 수질 변화 같은 정보를 모으는 데 활용된다. 결국 AI 드론은 "더 멀리 나는 기계"라기보다 "현장에서 데이터를 골라내는 기계"로 발전하고 있다.
AI 드론을 믿을 때 생기는 위험
AI 드론의 가장 큰 위험은 그럴듯하게 보인다는 점이다. 화면에 박스가 표시되고, 피사체를 따라가고, 장애물을 피하는 모습을 보면 조종자는 시스템이 상황을 이해한다고 느낄 수 있다. 그러나 AI의 판단은 학습 데이터와 센서 품질에 의존한다.
학습 데이터에 눈 덮인 산길 장면이 부족했다면 겨울 스포츠 촬영에서 추적 성능이 떨어질 수 있다. 역광이 심하면 사람의 윤곽을 놓칠 수 있다. 비슷한 옷을 입은 사람이 여러 명 있으면 다른 사람을 따라갈 수 있다. 피사체가 나무 뒤로 잠깐 사라지면 추적을 잃을 수도 있다. 빠른 속도, 강한 바람, 장애물이 많은 환경에서는 영상 인식과 비행 제어가 동시에 어려워진다.
개인정보 문제도 크다. AI는 얼굴, 차량 번호, 이동 경로, 특정 행동을 자동으로 찾아낼 수 있다. 촬영자가 단순히 풍경을 찍는다고 생각해도, AI 분석이 결합되면 영상은 감시 데이터가 될 수 있다. 공공장소에서 사람을 추적하거나, 사유지 주변을 반복 비행하거나, 보안 목적으로 수집한 영상을 다른 용도로 쓰면 법적·윤리적 문제가 생긴다.
책임 문제도 남는다. 자동 추적 중 사고가 나면 누구의 책임인가. 조종자인가, 제조사인가, 소프트웨어 개발자인가, 현장 관리자일까. 현실에서는 대부분 조종자와 운영자가 안전 확인 의무를 피하기 어렵다. 자동 기능을 켰다는 사실은 책임을 줄여 주지 않는다.
그래서 AI 드론을 사용할 때는 세 가지 원칙을 기억해야 한다.
첫째, AI는 보조자다. 최종 판단자는 사람이다.
둘째, 자동 기능을 켜기 전에 수동으로 멈추고 복귀할 수 있어야 한다.
셋째, 인식 결과는 확정된 사실이 아니라 확인이 필요한 추정이다.
드론의 인공지능은 앞으로 더 강력해질 것이다. 하지만 좋은 AI 드론 운용자는 기능을 많이 아는 사람이 아니라, AI가 언제 틀릴 수 있는지 아는 사람이다. 인공지능은 드론에게 눈과 일부 판단 능력을 더해 준다. 그 눈이 어디를 보게 할지, 그 판단을 어디까지 믿을지는 여전히 사람의 몫이다.
참고
1In-depth review of AI-enabled unmanned aerial vehicles: trends, vision, and challenges
2Object Tracking-Based "Follow-Me" Unmanned Aerial Vehicle (UAV) System
3HOVERAir | Best Flying Camera that Follows You | Follow Me Drone
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.