


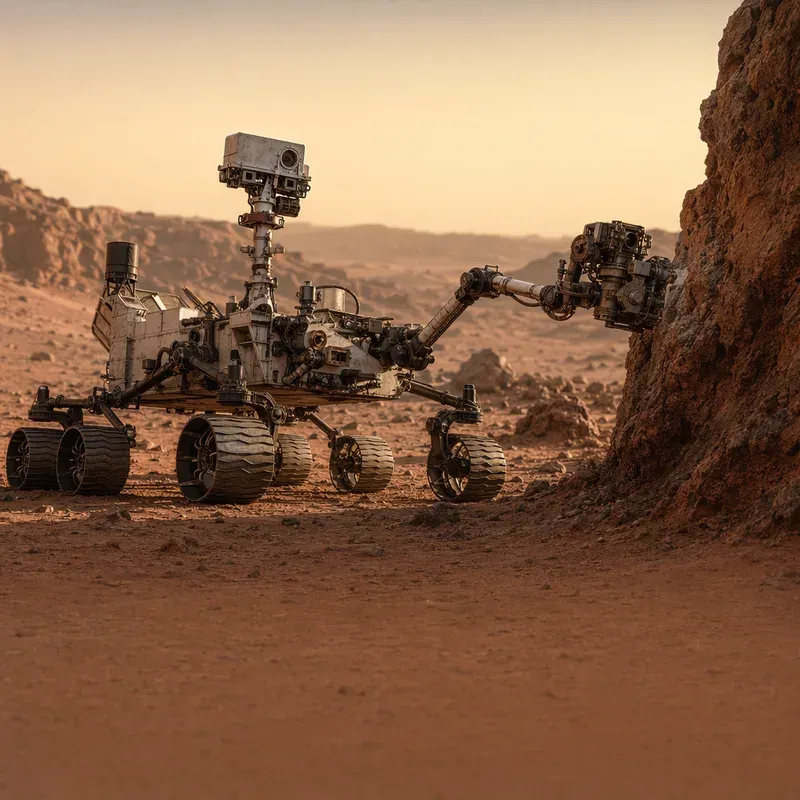
값비싼 공구가 현장에서 끼었는데, 손으로 잡아당길 수도 없고 수리기사를 보낼 수도 없다면 어떻게 해야 할까. 지구의 공장이나 건설 현장에서도 난감한 일인데, 그 장소가 화성이라면 문제의 성격은 완전히 달라진다.
최근 NASA 큐리오시티 로버는 화성 암석 '아타카마'를 시추한 뒤, 바위 전체가 드릴 슬리브에 매달리는 이례적 상황을 겪었다. Wired도 이 사건을 "드릴이 바위에 끼었다가 어떻게 풀렸는가"라는 관점에서 다뤘지만, 핵심은 단순한 우주 해프닝이 아니다.1 이 사례는 우주 로봇 공학이 '절대 고장 나지 않는 기계'보다 '망가져도 회복할 수 있는 시스템'에 가깝다는 사실을 잘 보여준다.
문제는 바위가 아니라, 손댈 수 없는 거리였다
확인된 사실부터 보자. 큐리오시티는 2026년 4월 25일 아타카마라는 암석을 드릴로 뚫었다. 이 바위는 바닥 기준 약 1.5피트, 두께 약 6인치, 지구 중량 기준 약 13kg으로 추정됐다.2 그런데 로버가 팔을 뒤로 빼자 바위 일부가 깨진 것이 아니라, 바위 전체가 드릴 비트를 둘러싼 고정 슬리브에 매달렸다.
지구라면 작업자가 멈추고, 가까이서 보고, 손으로 흔들거나 다른 공구를 가져오면 된다. 화성에서는 그 순서가 모두 느려진다. 카메라 이미지로 상태를 확인하고, 가능한 원인을 좁히고, 명령을 보내고, 결과를 기다려야 한다. 화성과 지구 사이 통신에는 왕복 수십 분 단위의 지연이 생길 수 있다.3
그래서 이 사건을 "로버가 실수했다"로 보면 절반만 본 것이다. 더 정확히는, 현장 피드백이 극도로 제한된 환경에서 기계적 문제를 안전하게 풀어야 했던 원격 디버깅 사례다.
NASA식 문제 해결: 흔들기 전에 멈추고, 더 세게 하기 전에 증거를 모은다
큐리오시티 팀의 대응은 흥미롭다. 처음부터 무리하게 팔을 꺾거나 바위를 때려낸 것이 아니다. 먼저 드릴 진동으로 바위를 떨어뜨리려 했지만 변화가 없었다. 4월 29일에는 로봇 팔 자세를 바꾼 뒤 다시 진동을 줬고, 이때 모래가 흘러내리는 장면은 포착됐지만 바위는 계속 붙어 있었다.4
결정적 시도는 5월 1일이었다. 팀은 드릴 각도를 더 세우고, 회전과 진동, 드릴 비트 스핀을 조합했다. 여러 번 반복해야 할 수도 있다고 예상했지만 첫 시도에서 바위가 떨어졌고, 바닥에 닿으며 부서졌다.5
여기서 실무적으로 중요한 패턴이 보인다.
복잡한 시스템을 다룰 때 좋은 대응은 "강한 조치"가 아니라 "되돌릴 수 있는 작은 조치"에서 시작한다. 특히 로봇 팔, 드릴, 샘플링 장치처럼 하나가 망가지면 임무 전체가 줄어드는 장비에서는 더 그렇다. NASA가 한 일은 대략 다음 순서에 가깝다. 멈춘다. 본다. 실패 모드를 가정한다. 낮은 위험의 동작을 시험한다. 충분한 증거가 쌓이면 더 공격적인 조합을 쓴다.
이건 화성 로버에만 해당하지 않는다. 원격 설비, 산업용 로봇, 자율주행 장비, 심지어 클라우드 장애 대응에도 같은 원리가 적용된다. 장애 대응의 첫 목표는 "빨리 고치기"가 아니라 "더 망치지 않기"다.
완벽한 설계보다 중요한 것은 복구 가능한 설계다
반론도 가능하다. "NASA 정도면 이런 일은 미리 막았어야 하는 것 아닌가?" 어느 정도 맞는 말이다. 드릴과 암석의 상호작용은 테스트 대상이고, 로버는 극한 환경을 견디도록 설계된다.
하지만 한계가 있다. 화성 암석의 내부 균열, 층의 결합 상태, 작은 경도 차이는 실제로 드릴이 닿기 전까지 완전히 알 수 없다. 큐리오시티의 드릴은 회전과 타격을 결합해 암석을 분말로 만들도록 설계됐는데, 이런 접촉 작업은 항상 예외 상황을 만든다.6
더 중요한 사실은 큐리오시티가 이미 여러 차례 '계획 밖의 방식'으로 살아남았다는 점이다. 2016년에는 드릴을 밀어 넣는 피드 메커니즘 문제가 생겼고, 이후 지구의 테스트 로버를 활용해 새로운 시추 방식을 개발했다.7 즉 큐리오시티의 긴 수명은 부품이 완벽해서가 아니라, 팀이 고장 이후의 운용 방식을 계속 재설계했기 때문에 가능했다.
이 지점이 제품 설계자에게 주는 교훈은 분명하다. 견고함은 "고장이 없음"이 아니라 "고장 후 선택지가 남아 있음"이다. 센서 데이터가 충분한가, 안전 모드가 있는가, 우회 절차를 만들 수 있는가, 지상 테스트 환경이 있는가. 이런 질문이 실제 신뢰성을 만든다.
다음 화성 로봇은 더 똑똑해져야 하지만, 더 조심스러워야 한다
이번 사건은 작은 사고처럼 보이지만 다음 세대 로버 설계에는 유용한 데이터다. 드릴 주변의 힘 감지, 암석 고정 상태 판단, 비정상 부하를 감지하는 알고리즘, 샘플링 도구의 자가 복구 동작이 더 중요해질 수 있다.
다만 모든 것을 자율화하는 것이 정답은 아니다. 화성 로버가 스스로 판단할수록 빠르게 대응할 수 있지만, 잘못된 판단을 빠르게 실행할 위험도 커진다. 특히 드릴과 로봇 팔처럼 물리적 접촉이 큰 장비에서는 자율성과 보수성 사이의 균형이 핵심이다.
큐리오시티의 바위 사건을 봐야 할 사람은 우주 팬만이 아니다. 원격 장비를 운영하는 엔지니어, 로봇 제품을 설계하는 팀, 장애 대응 프로세스를 만드는 소프트웨어 조직 모두가 볼 만하다. 예외 상황은 언젠가 온다. 차이는 그때 시스템이 당황하는지, 아니면 천천히 빠져나올 여지를 갖고 있는지에서 갈린다.
참고
1NASA's Curiosity Rover Got Its Drill Stuck on a Rock. Here's How They Freed It
2NASA's Curiosity rover accidentally pulled a rock out of Mars
4Curiosity Astrobiology Rover Gets Stuck And Unstuck In 'Atacama'
5NASA reveals how Curiosity Rover freed a rock jammed in its drill on Mars after 6 days
6Curiosity Drilled Into a Rock on Mars And Gave Scientists a Big Surprise
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.