


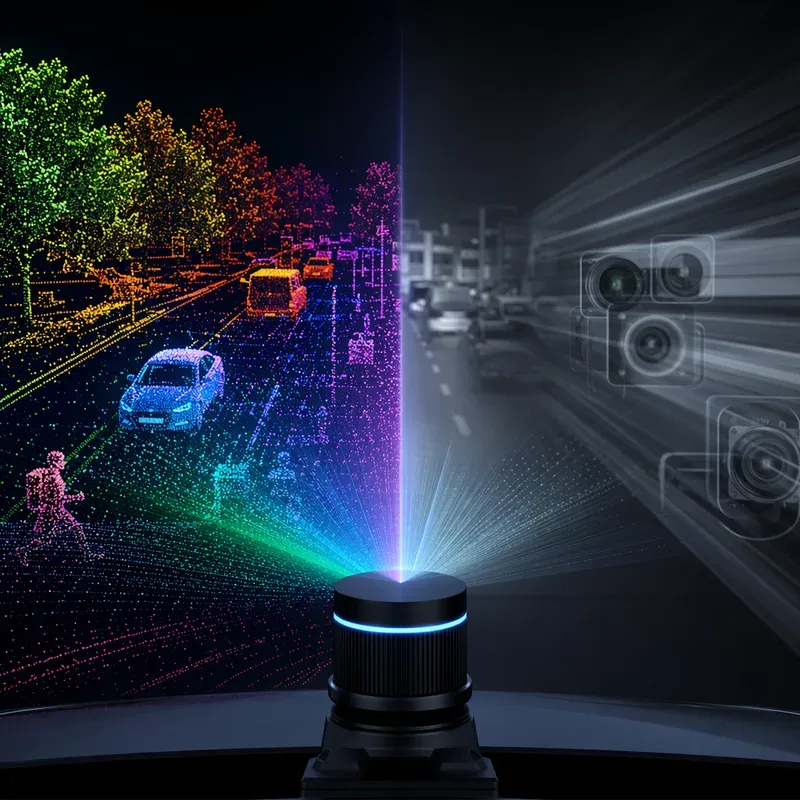
이미 카메라와 라이다를 함께 쓰고 있다면, Ouster의 Rev8을 볼 때 던져야 할 질문은 "멋진가?"가 아닙니다. 더 실무적인 질문은 이것입니다. 이 센서가 들어오면 내 시스템에서 무엇을 뺄 수 있는가.
Ouster는 Rev8 OS 제품군을 공개하며 "네이티브 컬러 라이다"를 전면에 내세웠습니다. 같은 센서, 같은 칩에서 3D 거리 정보와 컬러 정보를 함께 얻는다는 주장입니다. 회사 발표 기준으로는 이전 세대 대비 범위와 해상도를 최대 두 배로 높였고, 플래그십 OS1 Max는 10% 반사율 기준 200m, 최대 500m 범위를 제시합니다.1 TechCrunch 인터뷰에서 CEO는 목표가 "카메라를 불필요하게 만드는 것"이라고까지 말했습니다.2 지금 이 발표가 중요한 이유는, 센서 성능 경쟁을 넘어 아키텍처 선택 자체를 건드리기 때문입니다.
진짜 구매 포인트는 성능표가 아니라 "삭제 가능한 하드웨어"다
컬러 라이다의 핵심 가치는 색이 보인다는 사실 자체보다, 카메라-라이다 융합에 들어가던 비용을 줄일 수 있느냐에 있습니다.
기존 스택에서 카메라와 라이다를 같이 쓰면 늘 따라오는 일이 있습니다. 장착 위치를 맞추고, 외부 파라미터를 보정하고, 시간 동기화를 잡고, 둘의 좌표계를 계속 관리해야 합니다. Ouster가 강조하는 지점도 여기입니다. Rev8은 컬러와 거리 데이터가 처음부터 같은 물리계에서 만들어지므로, 소프트웨어 융합과 보정 부담을 크게 줄일 수 있다는 논리입니다.12
이건 특히 로봇과 산업 현장에서 꽤 큰 차이로 번집니다. 센서 하나가 줄면 배선도 줄고, 방수·방진 하우징도 단순해지고, 진동 때문에 다시 캘리브레이션할 일도 줄어듭니다. 라벨링 파이프라인도 달라질 수 있습니다. 2D 이미지와 3D 포인트클라우드를 따로 정렬하는 대신, 처음부터 색이 입혀진 3D 데이터를 학습 데이터로 쓰는 길이 열리기 때문입니다.
다만 여기서 한 걸음 더 들어가야 합니다. "카메라를 없앨 수 있다"와 "카메라를 없애는 게 맞다"는 다른 얘기입니다. Rev8의 가치는 카메라를 완전히 대체하는 범용성보다, 특정 시스템에서 부품 수와 실패 지점을 줄일 수 있는지에 달려 있습니다.
지게차, 보도, 광산에서는 다르게 계산해야 한다
네이티브 컬러가 실제로 힘을 발휘할 곳은, 색과 깊이를 동시에 써야 하지만 조명·진동·오염 때문에 카메라 운영이 귀찮은 환경입니다.
예를 들어 창고 지게차나 AMR fleet에서는 팔레트, 안전조끼, 라인 마킹, 경고 표지처럼 색 의미가 분명한 대상이 많습니다. 이때 컬러가 포함된 포인트클라우드는 객체 분류를 단순화할 수 있습니다. 동시에 광량 변화가 심한 출입구나 야간 구역에서도 라이다 기반 거리 인식의 안정성을 유지할 여지가 있습니다. Ouster는 Rev8이 1 lux부터 200만 lux까지의 조도 범위를 다룬다고 주장합니다.3 이 수치는 인상적이지만, 실제 현장에서는 렌즈 오염, 반사체, 분진까지 함께 봐야 하므로 파일럿 검증이 필요합니다.
광산, 중장비, 오프로드 자율주행 같은 분야도 후보입니다. Ouster가 Rev8을 heavy industrial, 고속 자율주행, 스마트 인프라에 맞춘 이유가 여기에 있습니다.13 이런 환경에선 카메라가 단순히 "추가 센서"가 아니라 유지보수 항목이 되기 쉽습니다. 센서 하나로 색과 깊이를 같이 얻는다면 운영팀 입장에선 꽤 매력적입니다.
반대로 보도 주행 로봇이나 승용차 ADAS처럼 장면의 의미를 아주 세밀하게 읽어야 하는 경우엔 얘기가 달라집니다. 신호등 상태, 표지판의 작은 문자, 멀리 있는 표시의 미세한 차이, 사람의 제스처 해석은 여전히 전통적인 카메라가 강한 영역일 수 있습니다. Ouster는 Rev8이 "브레이크등"과 "도로 표지" 해석에 도움이 된다고 말하지만,3 그 수준이 실제 규제·안전 요구를 만족할 정도인지까지는 아직 공개 데이터만으로 판단하기 어렵습니다.
센서 하나로 단순해지지만, 동시에 새로운 블라인드 스폿도 생긴다
Rev8을 과대평가하면 놓치기 쉬운 지점이 하나 있습니다. 센서를 통합하는 것과 센서 중복성을 유지하는 것은 다른 문제입니다.
카메라+라이다 조합의 장점은 귀찮지만 서로 다른 실패 모드를 가진다는 데 있습니다. 한쪽이 역광에 약하면 다른 쪽이 버티고, 한쪽이 질감 해석에 강하면 다른 쪽이 거리 측정에 강합니다. 네이티브 컬러 라이다는 이 둘의 정합 문제를 줄여주지만, 반대로 하나의 센서 아키텍처에 더 많은 역할을 몰아줄 수 있습니다.
특히 안전 인증이 중요한 시스템이라면 "센서 수 감소"가 바로 "안전성 향상"으로 이어지지 않습니다. Ouster는 Rev8이 ISO 21434, ISO 26262 ASIL-B, IEC 61508 SIL-2, ISO 13849 PLd를 목표로 설계됐다고 밝히고 있습니다.13 이건 분명 강한 메시지입니다. 하지만 실제 인증 취득 범위, 시스템 수준 안전 케이스, OEM 통합 방식까지 확인해야 진짜 의미가 생깁니다. 센서가 안전 지향적으로 설계됐다는 것과, 당신의 제품에서 단독 인지 소스로 채택해도 된다는 것은 별개입니다.
실무적으로는 이렇게 보는 편이 낫습니다. Rev8은 "카메라를 없애는 센서"라기보다, 어떤 경우에는 카메라 수를 줄이고, 어떤 경우에는 보조 카메라만 남기고, 어떤 경우에는 데이터 수집용 카메라와 운영용 센서를 재구성하게 만드는 센서입니다.
지금 필요한 판단 기준: 교체보다 파일럿 설계
Rev8을 볼 때는 세 가지 중 하나를 고르면 됩니다. 기존 카메라+라이다를 유지하든가, 부분 치환 파일럿을 하든가, 아예 인지 스택을 다시 설계하든가입니다.
부분 치환이 맞는 팀은 비교적 분명합니다. 야간·역광·진동·오염 환경이 많고, 캘리브레이션 유지비가 크고, 의미 해석이 "고해상도 2D 이해"보다 "3D 객체 분류와 안전 구역 판단"에 가깝다면 Rev8은 꽤 설득력 있습니다. 반대로 교통 신호 해석, 세밀한 시각 인식, 규제 검증된 멀티모달 중복성이 중요한 팀이라면 카메라+라이다 조합이 아직 더 안전한 선택일 가능성이 큽니다.
그래서 지금 신경 써야 할 사람은 센서 덕후가 아니라 시스템 책임자입니다. 로봇, 차량, 산업 장비에서 Rev8의 질문은 하나입니다. "색이 추가됐는가"가 아니라 "그 덕분에 내가 무엇을 덜 만들고, 덜 맞추고, 덜 유지보수해도 되는가." 그 답이 명확한 현장에서는 Rev8이 꽤 큰 변화가 될 수 있습니다. 답이 흐릿하다면, 이번 발표는 혁신이라기보다 아직은 흥미로운 옵션에 가깝습니다.
참고
2Ouster's new color lidar is coming to replace cameras
3Ouster Releases The REV8 OS Family: The World's First Native Color Lidar
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.