


지난 장에서 우리는 인간 시연이 어떻게 데이터셋이 되고, 그 데이터셋이 다시 로봇 정책으로 이어지는지를 보았다. 그런데 그 흐름을 한 걸음만 더 현실 쪽으로 옮겨 보면, 금세 새로운 질문이 튀어나온다. 그 좋은 데이터를 누가, 어떻게, 얼마나 오래 만들어 내는가 하는 질문이다.
원래 ALOHA는 이 질문에 대한 아주 강력한 첫 답이었다. 비싼 산업용 연구 장비가 아니어도 양손 원격조작과 모방학습을 연결할 수 있다는 사실을 보여 주었고, 로봇 학습 연구의 문턱을 크게 낮췄다. 하지만 문턱을 낮추는 것과, 그 문을 하루 종일 열어 둔 채 계속 드나드는 것은 다른 문제다. ALOHA 2는 바로 그 차이에서 태어났다.12
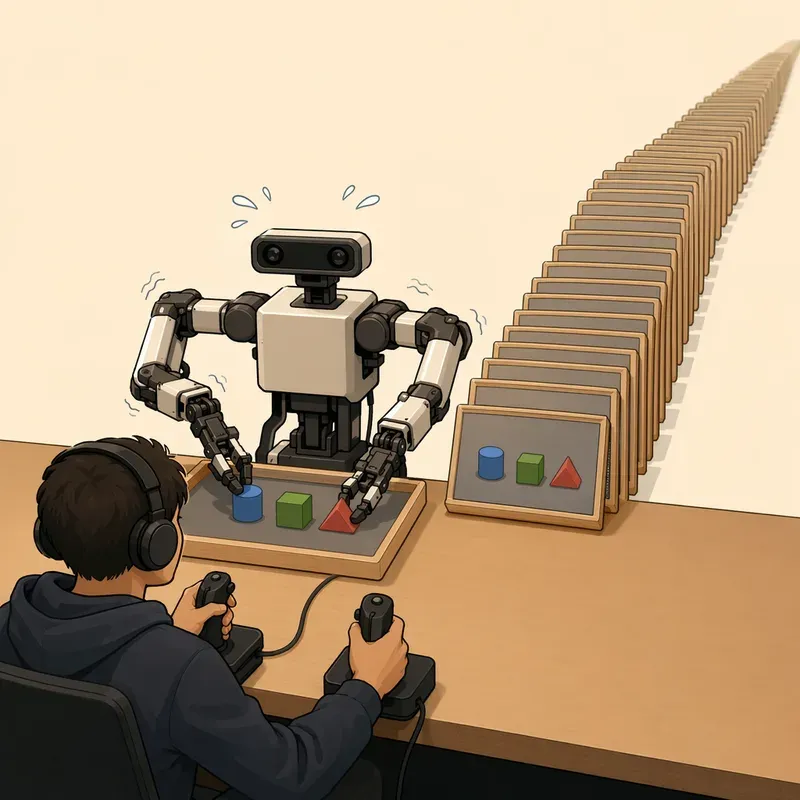
한 번 되는 로봇과 계속 돌릴 수 있는 로봇의 차이
처음 ALOHA가 등장했을 때 연구자들이 본 것은 가능성이었다. 저비용 양손 플랫폼으로도 정밀한 시연을 모으고, 그 데이터로 정책을 학습시켜 꽤 어려운 조작 과제를 수행할 수 있다는 가능성 말이다. 하지만 연구가 다음 단계로 넘어가면 기준이 달라진다. 이제 중요한 것은 "이 로봇이 멋진 데모를 한 번 보여 줄 수 있는가?"가 아니라 "이 시스템이 매일 안정적으로 수십, 수백 개의 시연을 모을 수 있는가?"가 된다.
바로 여기서 원래 ALOHA의 한계가 운영 문제로 드러난다. 장시간 시연을 반복하면 조작자는 지치고, 기구부는 닳고, 미세한 마찰과 유격은 점점 더 거슬리기 시작한다. 셋업이 자주 흐트러지면 다시 맞춰야 하고, 부품이 풀리거나 응답이 들쭉날쭉해지면 수리와 점검에 시간이 들어간다. 알고리즘 논문만 읽을 때는 잘 보이지 않는 문제지만, 실제 데이터 수집 현장에서는 이런 요소들이 곧 생산성을 결정한다.
쉽게 말해, 로봇 학습의 병목이 모델에서 데이터로 옮겨오면, 그다음 병목은 다시 데이터를 만들어 내는 몸과 장비로 이동한다. ALOHA 2는 이 사실을 정면으로 받아들인 하드웨어다. 공식 설명에서도 ALOHA 2의 목표를 성능 향상만이 아니라 사용자 경험, 인체공학, 견고성까지 함께 끌어올려 대규모 양손 조작 데이터 수집을 가능하게 하는 것으로 제시한다.12
좋은 데이터는 좋은 조작 경험에서 나온다
많은 사람이 데이터 품질을 라벨링이나 저장 형식의 문제로 생각한다. 물론 그것도 중요하다. 하지만 로봇 시연 데이터에는 훨씬 더 물리적인 층위가 있다. 데이터는 사람의 의도가 곧장 파일로 저장되는 것이 아니라, 하드웨어를 한 번 통과한 뒤 기록된다.
이 차이는 생각보다 크다. 만약 리더 암이 뻑뻑하게 움직이고, 그리퍼를 여닫을 때 손가락에 힘이 많이 들어가고, 팔로워 그리퍼 응답이 매번 조금씩 늦는다면 조작자는 어떻게 할까. 자신도 모르게 더 세게 잡고, 조금 일찍 닫고, 미세한 보정 동작을 여러 번 넣는다. 그러면 데이터에는 과제의 본질적인 손놀림뿐 아니라, 하드웨어의 부족함을 보상하기 위한 흔들림과 망설임이 함께 섞인다.
이것이 중요한 이유는 모방학습이 매우 정직하기 때문이다. 사람이 넣은 보상 동작도, 불편해서 생긴 우회 동작도, 기계가 잘 안 따라와서 반복된 미세 조정도 모두 학습 후보가 된다. 다시 말해, 하드웨어가 조작자의 의도를 비틀면 데이터도 함께 비틀린다.
그래서 ALOHA 2가 강조한 저마찰 설계, 더 안정적인 그리퍼 동작, 더 나은 조작 반응성은 단지 "손맛이 좋아졌다"는 감상의 문제가 아니다. 그것은 더 깨끗하고, 더 재현 가능하고, 더 덜 왜곡된 행동 데이터를 얻기 위한 조건이다.1
인체공학은 편의 기능이 아니라 연구 성능이다
ALOHA 2를 이해할 때 특히 중요한 단어가 하나 있다. 바로 인체공학이다. 얼핏 들으면 사무용 의자 광고에나 나올 법한 말처럼 느껴질 수 있다. 하지만 원격조작에서는 인체공학이 곧 데이터 품질이다.
짧게 한두 번 시연할 때는 웬만한 불편도 버틸 수 있다. 문제는 로봇 학습이 대개 그렇게 돌아가지 않는다는 점이다. 비슷한 과제를 수십 번, 같은 자세로 반복하고, 실패하면 다시 리셋하고, 더 어려운 변형 조건까지 모으려면 조작자는 꽤 오랜 시간 리더 암을 붙잡고 있어야 한다. 이때 손목과 팔, 손가락에 부담이 쌓이면 시연의 리듬이 달라진다. 처음에는 부드럽게 하던 사람이 시간이 지나면서 동작을 줄이고, 세밀한 조정 대신 큰 보상 동작으로 때우고, 그리퍼를 조심스럽게 다루기보다 빨리 끝내는 방향으로 움직이게 된다.
ALOHA 2는 이 지점을 매우 노골적으로 겨냥했다. 프로젝트 설명과 재현 보고서 모두, 더 편안한 리더 측 조작 경험과 중력 보상, 낮은 마찰의 그리퍼 설계를 통해 오래 작업해도 덜 힘든 텔레오퍼레이션을 추구했다고 밝힌다.13 특히 재현 보고서는 리더 그리퍼의 백드라이빙 마찰을 줄이고, 조절 가능한 수동 중력 보상 장치를 통해 사용자 부담을 낮추는 방향이 핵심이었다고 설명한다.3
이 장에서 굳이 이 문제를 길게 짚는 이유는 간단하다. 로봇 연구에서는 종종 "더 나은 모델"이 문제를 해결할 것처럼 말하지만, 실제 현장에서는 "더 덜 피곤한 조작 환경"이 먼저 성능을 올리는 경우가 많기 때문이다. 조작자가 편해야 시연이 일정해지고, 시연이 일정해야 데이터셋이 단단해진다.
좋은 로봇 손맛은 왜 중요한가
여기서 말하는 손맛은 감성적인 표현이지만, 뜻은 아주 구체적이다. 조작자가 리더 암을 움직였을 때 팔로워가 예상한 대로 따라오고, 그리퍼를 살짝 닫았을 때 물체가 의도한 만큼만 잡히고, 작은 보정이 과장되지 않은 채 그대로 전달되는 느낌이다.
이 감각이 나쁘면 양손 작업은 금세 어려워진다. 예를 들어 한 손이 물체를 잡고 다른 손이 비틀거나 끼워 넣는 작업에서는 미세한 타이밍 차이와 접촉 감각이 중요하다. 그런데 구동계 마찰이 크거나 응답이 일정하지 않으면 조작자는 "내가 지금 얼마나 닫았는지", "지금 힘이 얼마나 전달됐는지"를 몸으로 신뢰하기 어렵다. 그러면 행동이 불필요하게 보수적이 되거나, 반대로 갑자기 크게 움직이는 보상 패턴이 늘어난다.
이런 데이터는 겉보기에는 성공 시연처럼 보여도 안쪽 리듬이 거칠다. 접촉 직전의 주저함, 과한 여닫기, 쓸데없이 큰 수정 궤적이 많아진다. 모방학습 모델은 이런 흔적까지 배운다. 결국 정책이 불안정해지는 이유가 모델 구조가 아니라, 데이터 안에 이미 하드웨어의 불편함이 새겨져 있었기 때문일 수 있다.
ALOHA 2가 성능과 작업 범위를 넓히는 동시에 반응성과 정밀성을 함께 강조한 이유가 여기에 있다. 더 잘 움직이는 하드웨어는 더 좋은 조작 경험을 만들고, 더 좋은 조작 경험은 더 나은 시연 데이터를 낳는다. 이 연결고리를 이해하면, 왜 ALOHA 2가 단순한 업그레이드가 아니라는 점도 자연스럽게 보인다.12
유지보수와 내구성은 데이터 규모를 결정한다
또 하나 자주 과소평가되는 요소가 유지보수성이다. 연구자는 흔히 고장 난 뒤의 수리 시간만 떠올리지만, 실제로 더 무서운 것은 그 사이에 사라지는 집중력과 실험 흐름이다. 나사를 다시 조이고, 정렬을 확인하고, 케이블 상태를 살피고, 응답이 이상한 축을 점검하는 동안 수집 일정은 밀린다. 데이터셋은 늦어지고, 같은 날 모을 수 있었던 조건 다양성도 줄어든다.
로봇 한 대로 취미처럼 실험할 때는 이런 손실이 눈에 잘 안 띈다. 하지만 여러 대를 운영하거나, 같은 과제를 여러 작업자에게 반복 수집하게 만들면 이야기가 달라진다. 다운타임은 곧 데이터 손실이고, 데이터 손실은 곧 학습 기회의 손실이다. 결국 내구성과 유지보수성은 편의 기능이 아니라, 데이터 스케일을 좌우하는 연구 변수다.
ALOHA 2는 이 점에서도 방향을 분명히 잡았다. 공식 자료는 진단과 수리 때문에 생기는 가동 중단 시간을 줄이기 위해 기계 설계를 단순화하고 유지보수를 쉽게 만드는 것을 핵심 목표로 제시한다.1 재현 보고서에서도 프레임을 단순하고 견고하게 정리하고, 수동 중력 보상을 오프더셸프 부품으로 구성해 반복 사용에 더 잘 버티도록 했다고 설명한다.3
이 변화는 소박해 보이지만 의미는 크다. 실험실 데모 장비는 한 번 멋지게 작동하면 된다. 반면 데이터 공장은 매일 같은 품질로 계속 돌아가야 한다. ALOHA 2는 후자 쪽에 훨씬 가깝다.
ALOHA 2가 바꾸려 한 것은 로봇이 아니라 연구의 속도다
정리해 보자. ALOHA 2가 필요했던 이유는 원래 ALOHA가 실패했기 때문이 아니다. 오히려 반대다. 원래 ALOHA가 너무 성공적으로 문턱을 낮췄기 때문에, 그다음 단계의 문제가 선명하게 보이기 시작한 것이다. 이제 문제는 "저비용 양손 원격조작이 가능한가?"가 아니라, "그 시스템으로 오래, 많이, 다양하게, 그리고 일정한 품질로 시연을 모을 수 있는가?"였다.
이 질문에 답하려면 알고리즘만으로는 부족하다. 조작자가 덜 피곤해야 하고, 하드웨어가 덜 닳아야 하며, 움직임이 더 예측 가능해야 하고, 셋업과 유지보수에 덜 발목 잡혀야 한다. 그래야 로봇 활용률이 올라가고, 데이터 양이 늘고, 과제 다양성도 확보된다. ALOHA 2는 바로 그 점에서 성능, 사용성, 견고성을 한 번에 끌어올리려 했다.12
그래서 ALOHA 2를 단순히 "원래 ALOHA의 개선판"이라고만 부르면 조금 아쉽다. 더 정확히 말하면, ALOHA 2는 모방학습 연구를 스케일업하기 위한 저비용 양손 데이터 공장에 가깝다. 좋은 행동 데이터는 좋은 조작 경험에서 나온다. 그리고 좋은 조작 경험은 생각보다 훨씬 하드웨어적이다.
다음 장에서는 그 핵심이 가장 선명하게 드러나는 부분, 즉 ALOHA 2의 그리퍼와 인체공학 설계를 좀 더 가까이 들여다보겠다. 로봇의 학습 능력이 왜 손끝 감각과 자세의 편안함에서 시작되는지, 이제부터 본격적으로 보게 될 것이다.
참고
2ALOHA 2: An Enhanced Low-Cost Hardware for Bimanual Teleoperation
3ALOHA2 Robot Kitchen Application Scenario Reproduction Report
이 노트는 보도·비평·교육·연구 목적으로 작성되었습니다. 저작권 문의가 있으시면 에서 알려주세요.