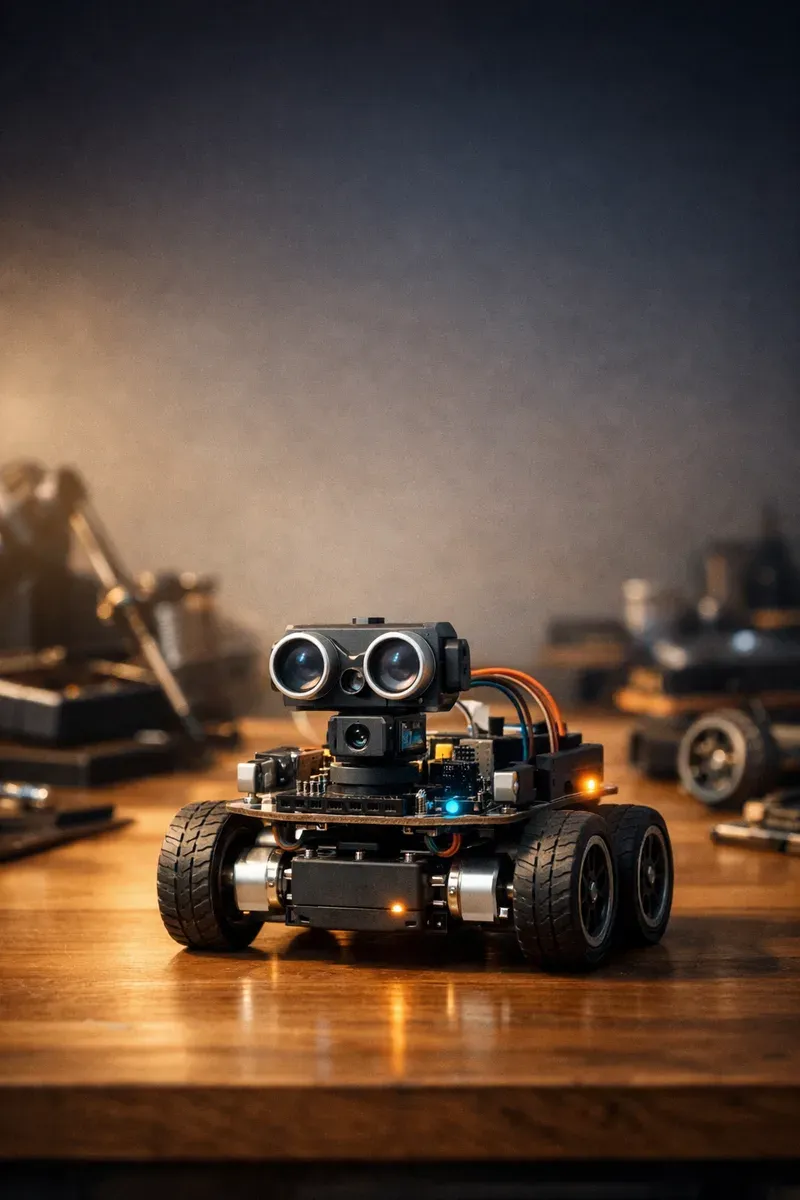
로봇은 코드만으로 움직이지 않습니다. 센서가 세상을 읽고, 제어 보드가 판단하고, 모터와 전원이 실제 움직임을 만들어낼 때 비로소 책상 위의 부품은 하나의 로봇이 됩니다. 이 책은 그 과정을 처음부터 끝까지 손으로 따라가며 익히도록 안내합니다.
전압·전류·저항 같은 최소한의 전자 기초에서 출발해 배터리와 전원 설계, 아두이노·ESP32·라즈베리파이 선택, 브레드보드 회로, DC 모터·서보·스텝 모터 제어, 거리 센서·엔코더·IMU·라인 센서·카메라 활용까지 차근차근 연결합니다. 어려운 이론을 먼저 외우기보다, 실제 로봇을 만들 때 왜 전원이 흔들리고, 왜 모터가 한쪽으로 휘고, 왜 센서값이 튀는지 이해하는 데 초점을 둡니다.
후반부에서는 시리얼, I2C, SPI, Wi‑Fi, Bluetooth, 라즈베리파이와 마이크로컨트롤러의 역할 분담을 다루고, 속도 제어·PID·위치 제어·장애물 회피 같은 제어의 기본기를 프로젝트로 확장합니다. 서보 팬틸트, 거리 측정 로봇, 장애물 회피 자동차, 라인트레이서, 카메라 기반 이동 로봇을 만들며 센서 입력이 실제 행동으로 바뀌는 순간을 경험하게 될 것입니다.
이 책의 목표는 완벽한 완성품 하나를 보여주는 것이 아니라, 독자가 스스로 로봇을 고치고 확장할 수 있는 감각을 갖게 하는 것입니다. 마지막 디버깅 체크리스트까지 따라가면, 로봇이 멈추거나 엉뚱하게 움직일 때 어디서부터 확인해야 하는지 차분히 판단할 수 있습니다.